Ortsveränderbar
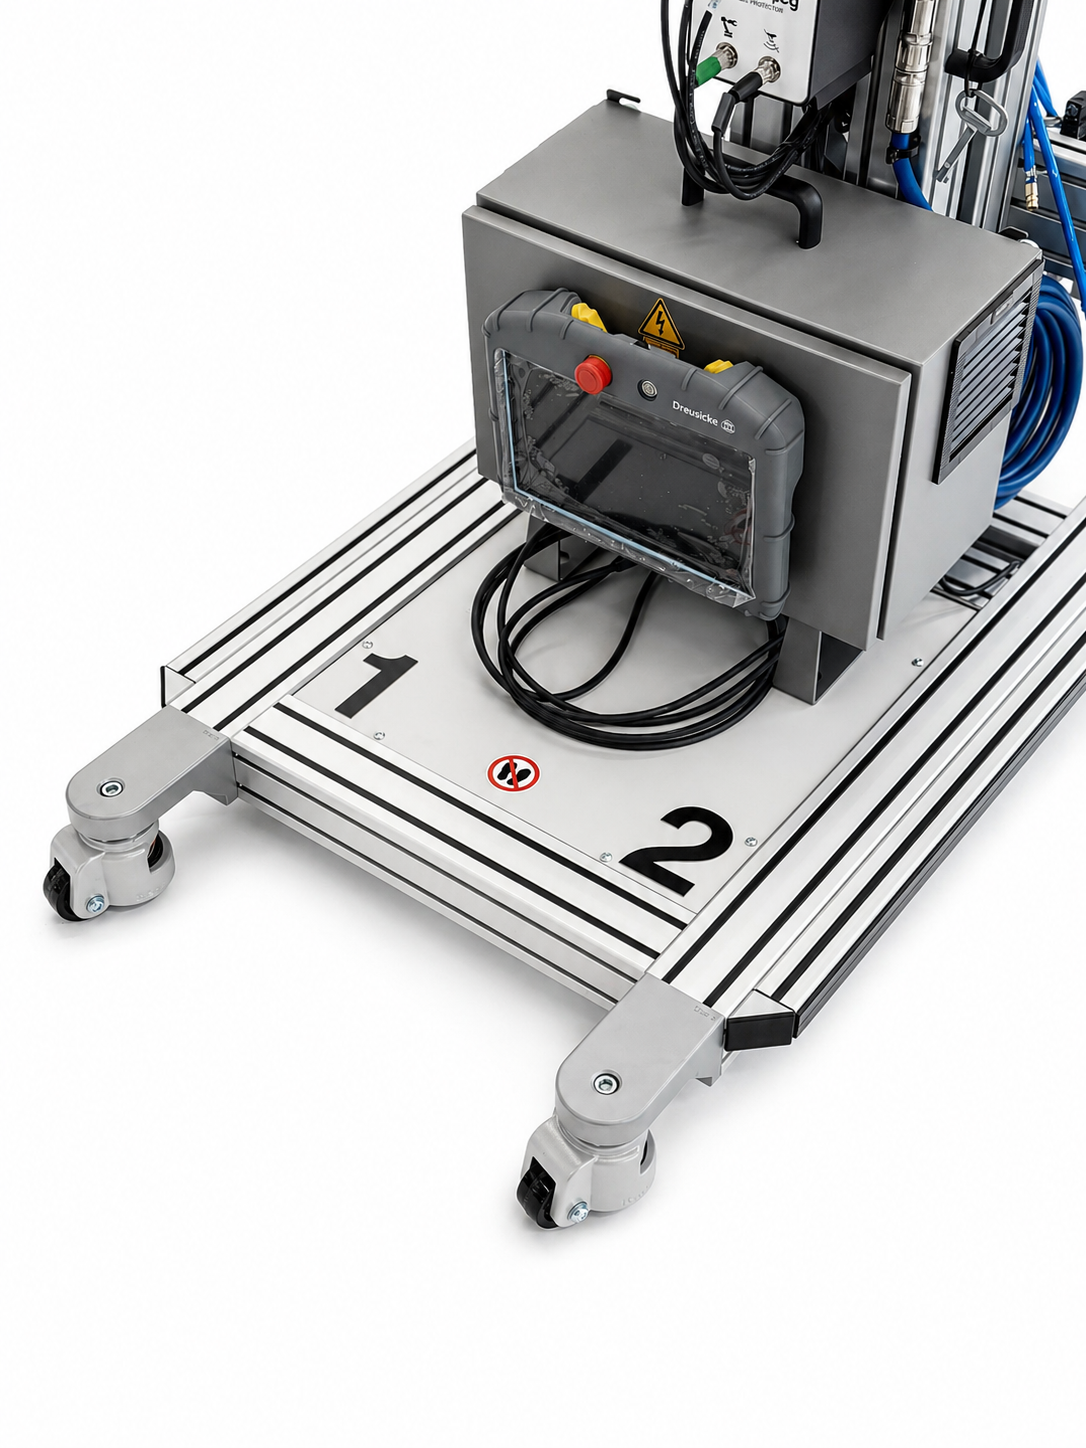
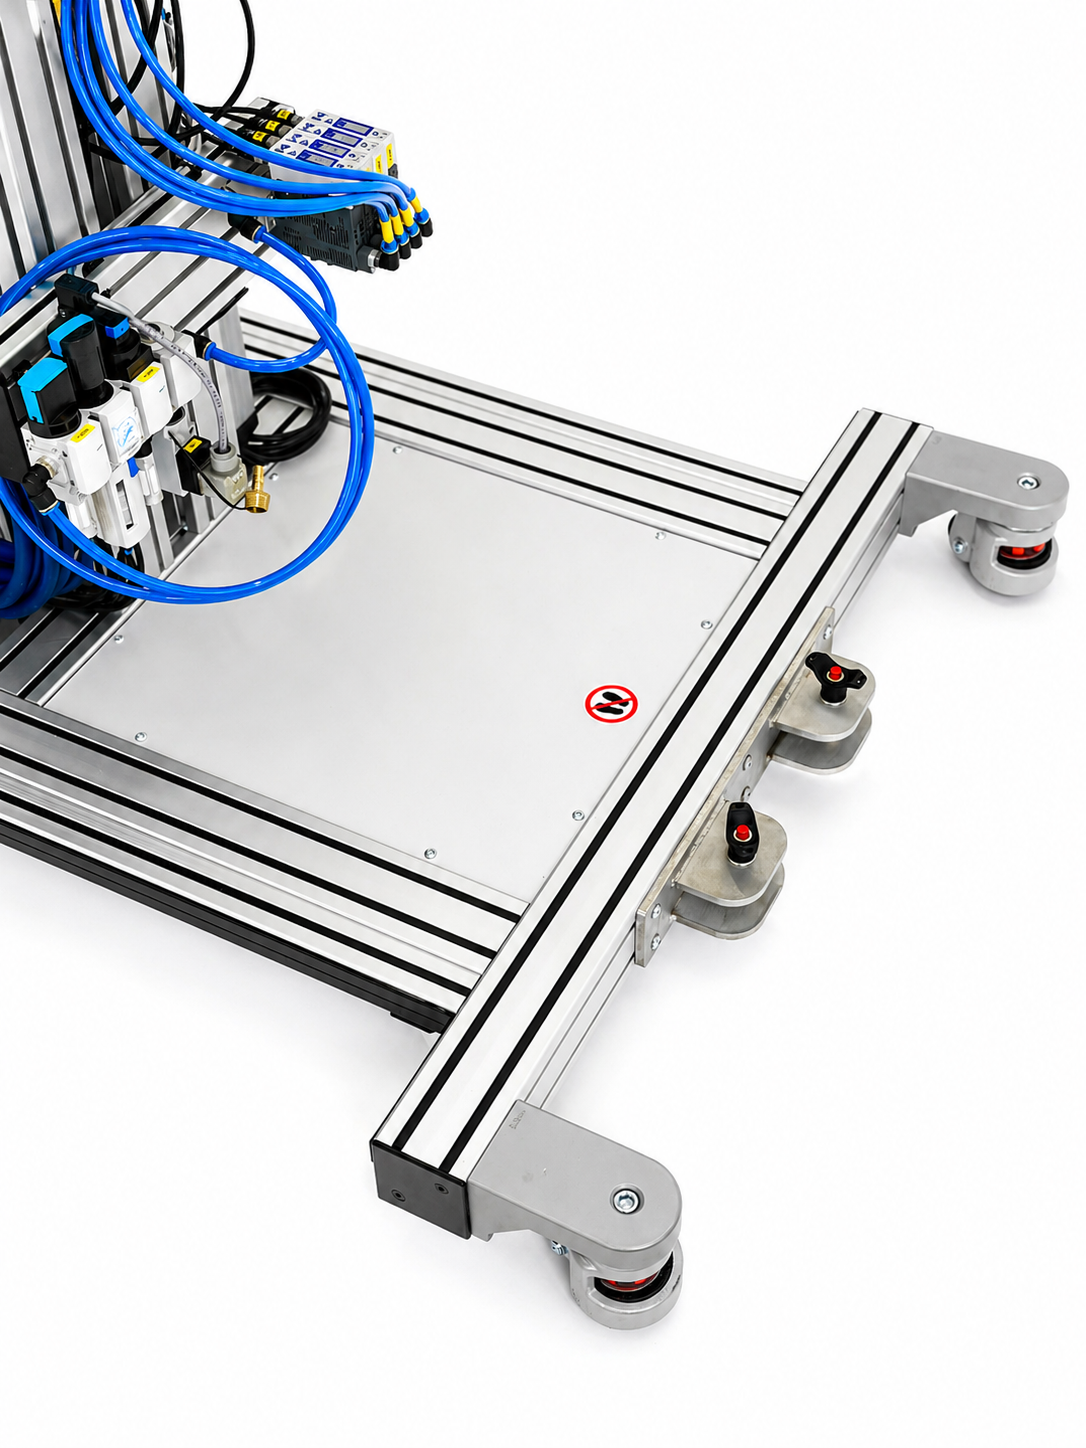
Über Dockingstationen kann das System an verschiedenen Arbeitsplätzen eingesetzt und reproduzierbar positioniert werden.

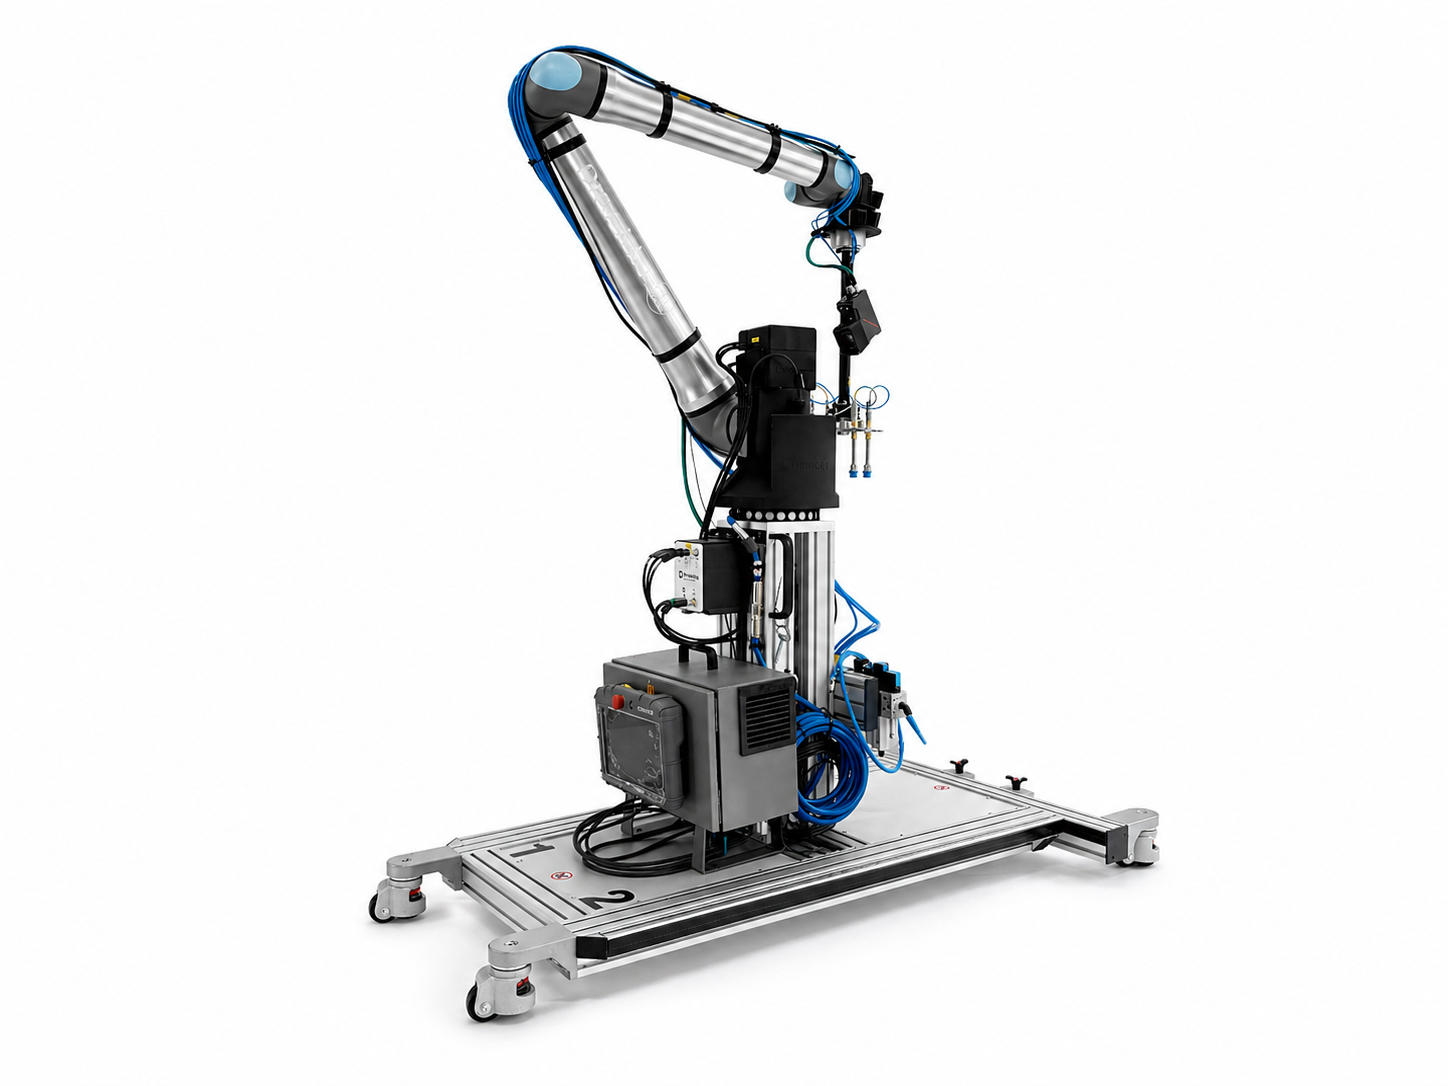
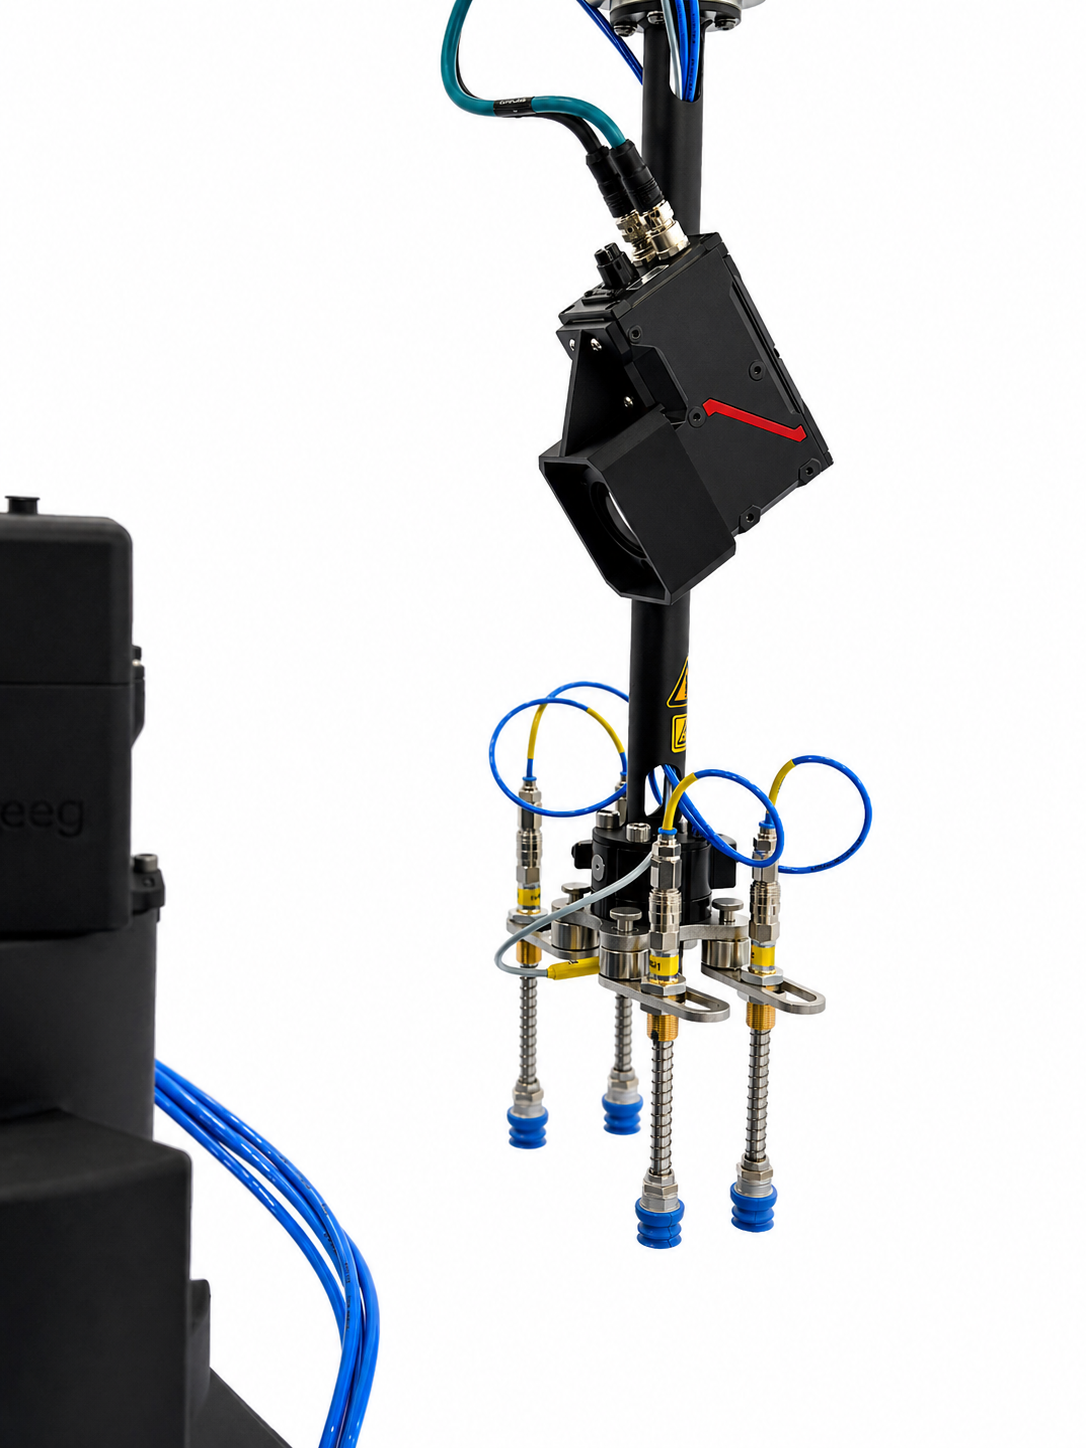
Die mobile Palettieranlage wurde für das automatische Handling, Palettieren und Stapeln unterschiedlichster Werkstücke entwickelt. Durch die Kombination aus kollaborativem Roboter, intelligenter Bildverarbeitung und flexiblen Greifsystemen können Produkte sicher erkannt, aufgenommen und präzise positioniert werden.
Der mobile Palettierer ist nicht auf bestimmte Produktgruppen, Materialien oder Verpackungsarten begrenzt. Er verarbeitet Bauteile aus Metall, Kunststoff, Holz, Glas oder Verbundwerkstoffen ebenso wie empfindliche Einzelteile, unregelmäßig geformte Produkte, Kartons und klassische Pakete. Die Kombination aus kollaborativem Roboter, intelligenter Bildverarbeitung und flexibel anpassbarer Greifertechnik ermöglicht es, unterschiedlichste Produkte sicher zu erkennen, aufzunehmen und präzise zu positionieren. Greifer, Palettenaufbau und Prozessablauf werden individuell an das jeweilige Produkt und die Produktionsumgebung angepasst. Über Dockingstationen kann das System an verschiedenen Produktions-, Montage- oder Verpackungslinien eingesetzt und positioniert werden. Das integrierte HMI führt den Bediener direkt auf dem Teachpanel durch die Einrichtung einer neuen Anwendung. Dadurch eignet sich die Plattform sowohl für klassische Palettieraufgaben als auch für anspruchsvolle Handhabungsprozesse mit wechselnden Produkten.
Über Dockingstationen kann das System an verschiedenen Arbeitsplätzen eingesetzt und reproduzierbar positioniert werden.
Das HMI führt den Bediener direkt auf dem Teachpanel durch alle notwendigen Einstellungen.
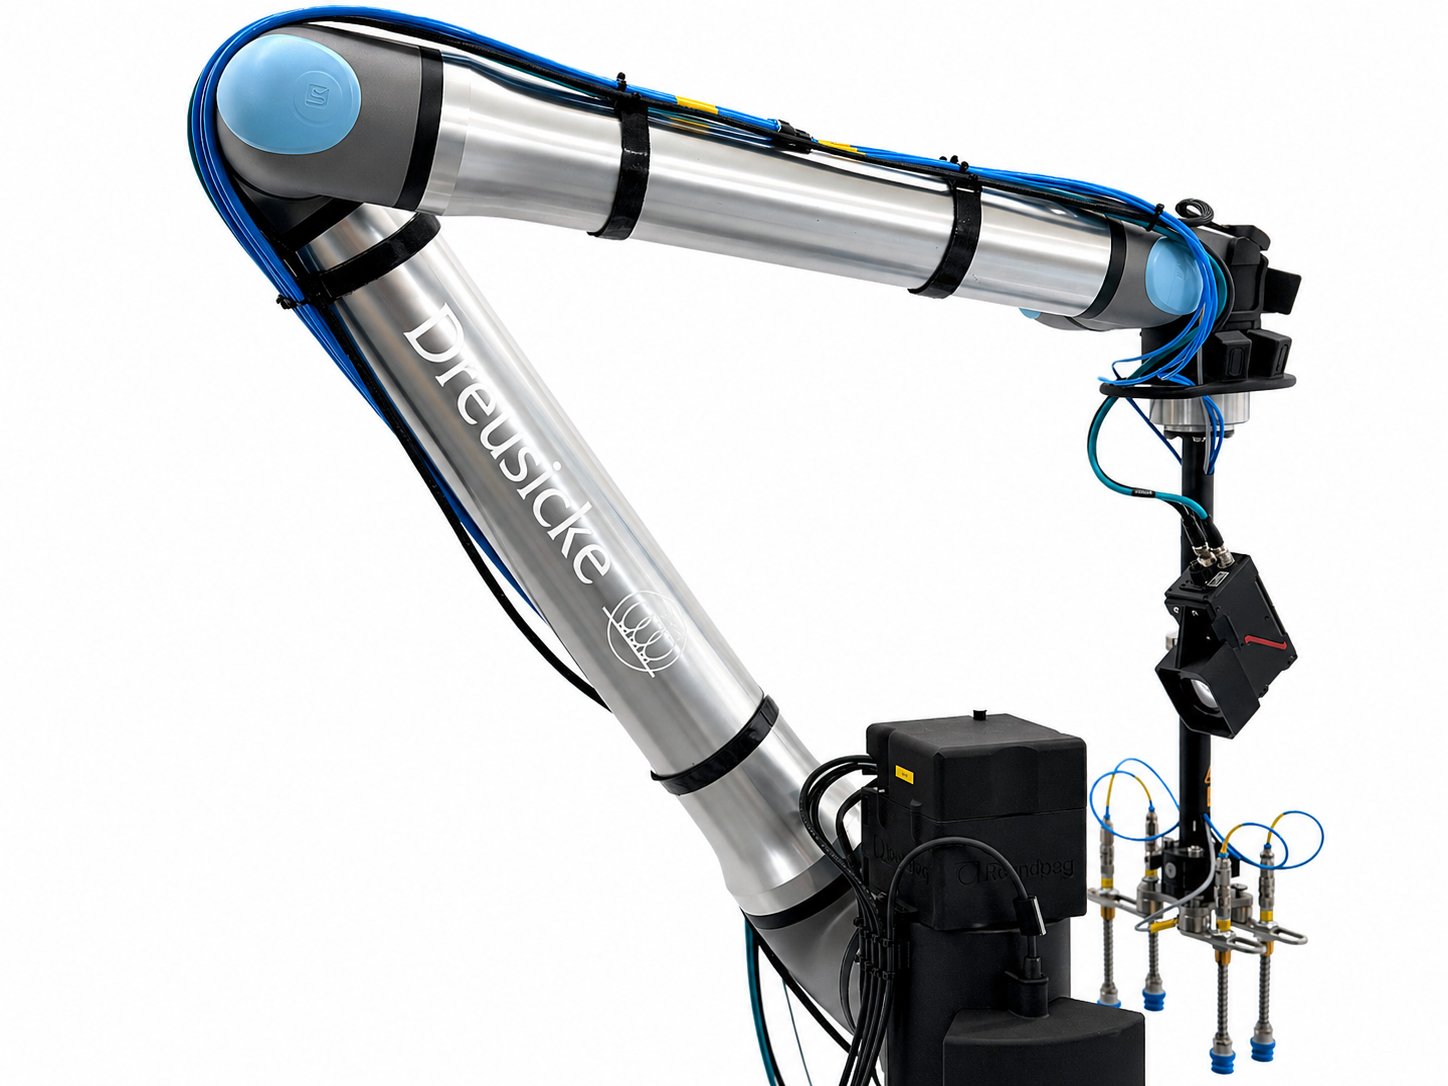
Die Kamera lernt das aktuelle Bauteil ein und achtet anschließend gezielt auf dieses Produkt.
Das System unterstützt vier unterschiedliche Betriebsarten und kann damit verschiedene Aufgaben innerhalb der Produktion übernehmen.
Bauteile werden nach einem definierten Muster auf einer Palette abgelegt.
Ungeordnet bereitgestellte Bauteile werden kameragestützt erkannt und aufgenommen.
Produkte werden platzsparend und in einer vorgegebenen Orientierung ineinander angeordnet.
Werkstücke werden lagenweise zu einem stabilen und geordneten Stapel aufgebaut.
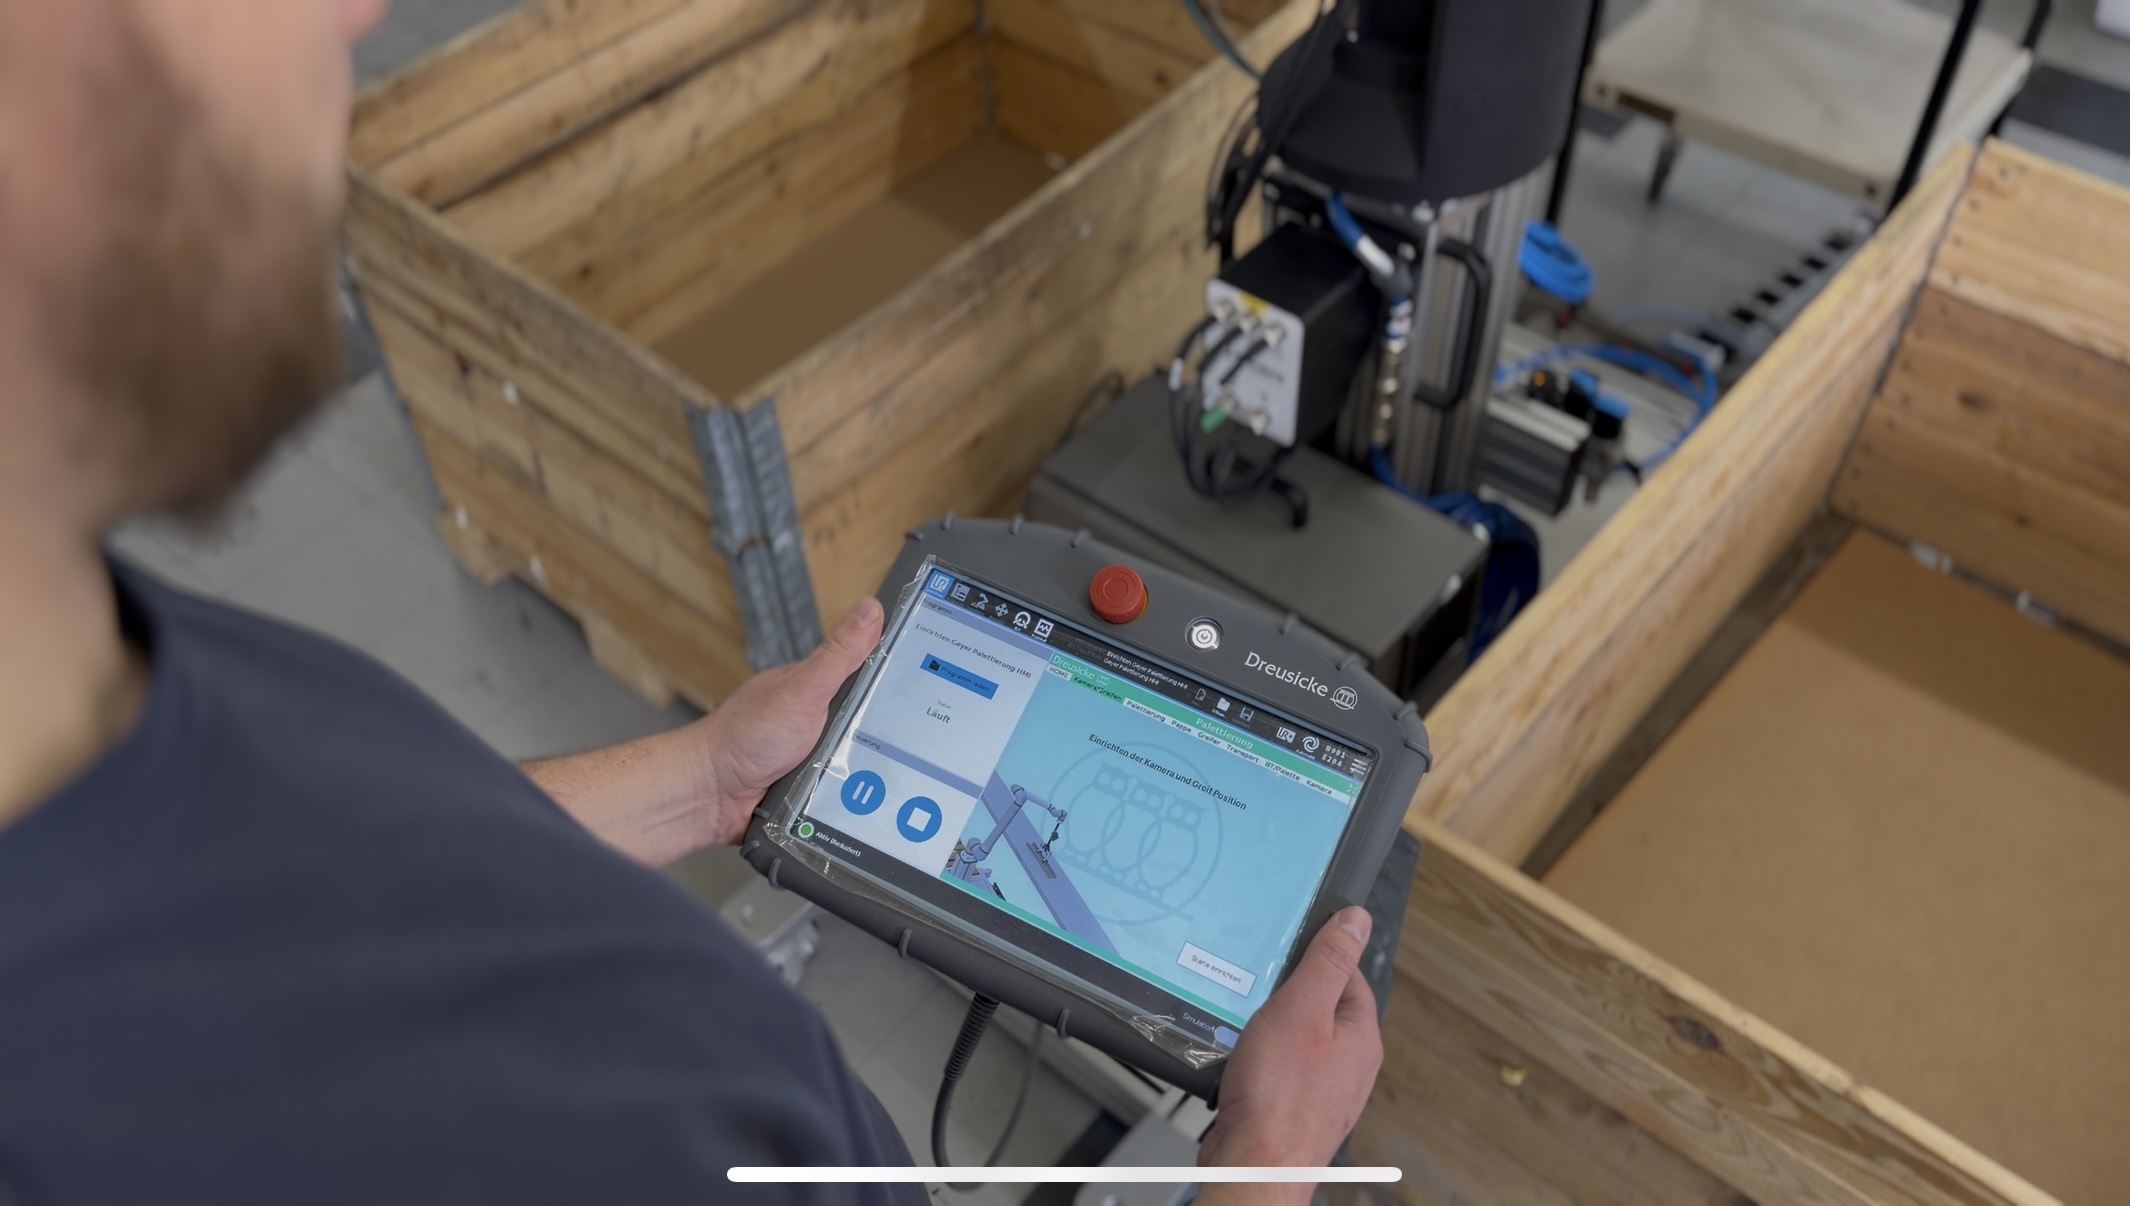
Alle Einstellungen werden über eine verständliche Bedienoberfläche vorgenommen. Der Bediener wird Schritt für Schritt durch die Auswahl des Betriebsmodus, das Einlernen des Bauteils und die Konfiguration der Anwendung geführt.
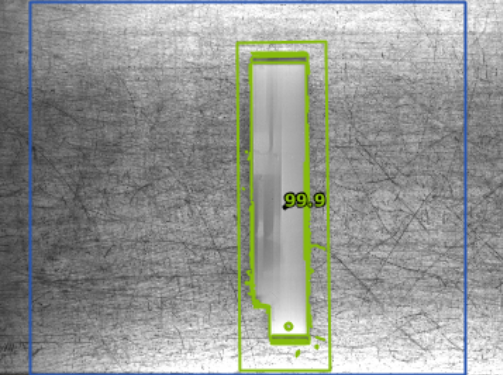
Das Bauteil wird als Referenz aufgenommen. Anschließend konzentriert sich das Kamerasystem gezielt auf die Erkennung und Position dieses Produkts.
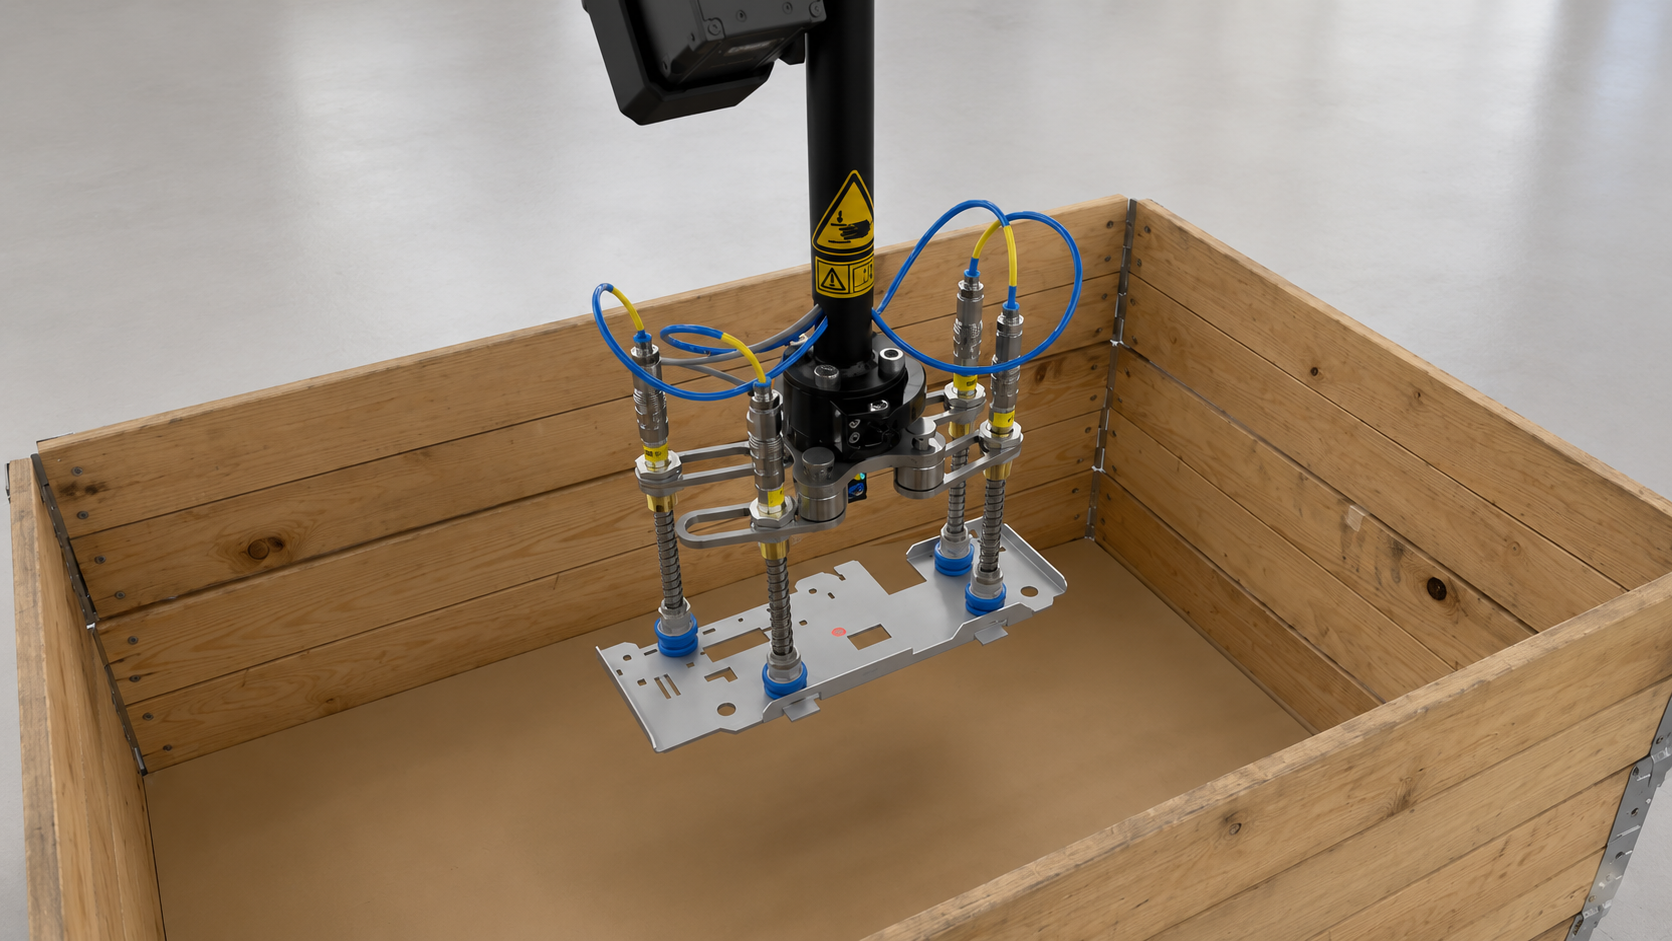
Unterschiedliche Greifer können schnell gewechselt werden. Standardmäßig kommt ein Greifer zum Einsatz, der mechanisch auf verschiedene Bauteilabmessungen und Geometrien eingestellt werden kann.
Der Aufbau wird an vorhandene Ladungsträger, Bauteile und Produktionsbedingungen angepasst.
Der mobile Palettierer wird am vorgesehenen Einsatzort positioniert.
Palettieren, Schüttgut, Verschachteln oder Stapeln wird im HMI gewählt.
Die Kamera lernt das aktuelle Bauteil ein und richtet die Erkennung darauf aus.
Greifer, Palette, Rahmen und Gestell werden passend zur Anwendung konfiguriert.
Nach der geführten Einrichtung kann der automatische Betrieb beginnen.
Wir stimmen Dockingstation, Kamera, Betriebsmodi, Palettenaufbau und Greifertechnik auf Ihre Bauteile und Produktionsbedingungen ab.